机器人非要“长得像人”?对话优艾智合副总裁关健:关键要适配实际任务
人形机器人概念持续升温,工业机器人赛道也迎来新一轮“形态重估”。相比之下,一批面向工业场景的玩家正从更具可行性的路径切入具身智能浪潮,优艾智合就是其中之一。
这家成立于2017年的机器人公司,聚焦于高复杂度、高洁净等级的工厂环境,围绕“移动+操作”双重能力,打造适配半导体晶圆厂、新能源基地、3C制造车间等场景的移动操作型机器人,其产品已落地台积电、中芯国际、华星光电、中国中车、立讯精密、延锋国际等客户。
“移动操作机器人指的是在具备自主移动能力的基础上,进一步集成了机械臂和环境感知系统,从而实现‘可移动 + 可操作’的双重能力。”2025世界人工智能大会期间,优艾智合副总裁关健在接受时代周报记者专访时表示,传统AGV几乎没有感知能力,只能沿着预设路径运行;服务型机器人则多部署在商用或办公场景,安全性、精度等方面的要求远低于工业级标准。
相比之下,移动操作机器人配备了“嗅觉”“温度感知”以及多模态信号识别系统,能对周围环境做出智能感知与分析判断,再结合自主决策能力,完成复杂操作任务。
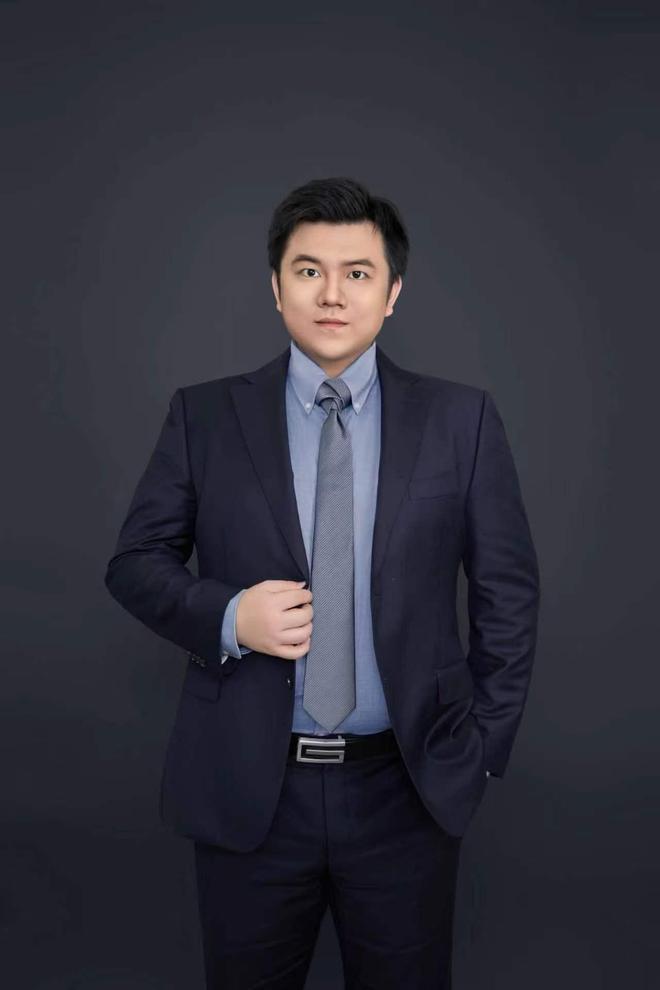
优艾智合机器人副总裁关健 受访者供图
时代周报:人形机器人如今热度颇高,也被寄望于进入工业场景。你怎么看它们未来在工业物流领域的应用潜力?
关健:目前,业内存在两种不同的声音。一种认为人形是未来机器人的终极形态,主要目标是C端家用场景。在此过程中,工业作为训练与数据采集的“过渡场”,承担着为其走进家庭奠定技术路径的角色。
另一种声音则认为,应当有专门面向工业场景的人形机器人设计。这两种观点存在一定矛盾。
我想强调两个核心判断:第一,机器人是否“长得像人”,不是工业应用的关键问题;第二,工业领域对机器人形态并无明确边界,关键在于是否适配实际任务。
从优艾智合的实践来看,我们更倾向于使用“移动操作型机器人”这一更为精确的概念。在晶圆厂这样的复杂工业场景中,我们的机器人已经可以实现24小时连续工作,长期稳定运行。这类机器人需要根据不同细分场景不断演化和适配,而不是拘泥于某种形态。
时代周报:当前业界热议“具身智能”,你如何理解它在工业机器人中的实现路径和现实边界?
关健:我们去年年底与西安交通大学联合成立具身智能研究院,核心研究对象大多为人形或类人形机器人。
传统的移动操作型机器人,控制逻辑基本源自控制论架构,即人类为机器人预设每一道指令。而具身智能更强调通过大规模仿真与环境交互训练,让机器人具备自主理解任务、生成控制策略的能力,从而不再仅依赖人类的逐条编程。
在我们看来,具身智能是极具潜力的前沿技术,尤其对移动操作型机器人而言,其关键能力片段可以大幅增强机器人自适应性。但这并不意味着完整照搬人形形态或全栈架构就能适配工业场景。
工业对一致性与稳定性的要求远高于消费场景,不同行业对机器人能力也有极为细致的差异。我们主张从工业实际出发,吸收具身智能中的“关键基因”,融入到现有机器人体系中,形成一个更智能的生产力集合体,而不是盲目追逐人形概念。
时代周报:工业门类众多,为何优艾智合最终选择聚焦于半导体、能源等领域?
关健:优艾智合在早期创业阶段曾响应过超过20个行业的非标定制化需求,并没有一开始就聚焦某一垂直赛道。今天所专注的半导体晶圆厂等场景,是在长期的项目迭代与现场验证中逐步沉淀出来的。
一些场景在过程中被自然淘汰,而另一些则在持续验证中不断固化为我们专长的行业解决方案。这更像是一个演化过程,而非战略预设。
时代周报:移动操作机器人是否会对晶圆厂带来深层次的改变?
关健:确实会。我们认为,所谓“机器换人”,本质上不是替代关系,而是生产力结构的再升级。
机器人可以实现微米级的精准操作,而人类即便达到毫米级,已属极限。人类在长时间重复劳动中难以保持动作稳定性,出错难免。但机器人基于数据驱动的控制系统,可以长时间稳定如一地完成精细操作。
在晶圆厂中,最常见的误操作(miss operation)就来自人工失误,影响产能和良率。这一层面,机器人的价值早已超越单一成本考量。
我们服务的晶圆厂通常涉及数百至上千个盒子,每个都要经历三四百道工艺流程。如果依赖上百名工人进行系统性调度,管理成本与错误风险极高。而机器人集群可基于统一系统互联互通,高效协作。
此外,人类本身也是污染源,唾液、皮屑都会对晶圆造成污染,而机器人天然规避了这些风险。
时代周报:优艾智合提出的“一脑多态”控制架构,与此前行业中的“云端机器人”概念有何关键差异?
关健:“一脑多态”并不等同于传统的云端模式,我们清晰区分了端侧与边侧。
例如,急停、安全避障、精度控制等关键任务必须在机器人本地完成,若完全依赖网络将带来巨大风险。因此,我们认为决策的优先位置在端,协同的调度任务则部署在边缘。
边缘服务器通常承载多台机器人之间的协调任务,具备较高的算力冗余。这种结构下,端控制单一机器人,边侧调度机器人集群,实现灵活协同。
时代周报:华为云盘古大模型在优艾智合的“一脑多态”架构中发挥怎样的作用?
关健:我们希望借助大模型实现“机器人自主生成代码”的关键技术突破,将其能力嵌入现有控制框架中,逐步提升机器人系统的自主决策与任务适配能力。
当前“一脑多态”系统类似一位刚毕业的大学生。具备基础理解能力、硬件操作技能和环境感知能力,但在每个垂直行业的专业知识还相对欠缺。
这时我们就可以引入行业小模型或行业软件作为“经验补丁”,协助其完成具体任务。华为云的盘古大模型作为底座平台,能够与“一脑多态”架构无缝衔接,构建跨行业、跨场景的智能执行能力。
未来,我们希望有更多平台伙伴接入,围绕各自熟悉的行业构建配套软件,只需告诉机器人“做什么”,系统便可自动调配动作链条。这将构成一个更具生态能力的智能平台体系。
时代周报:你如何看待当前四足机器人被引入厂区巡检场景的趋势?轮式与足式机器人是功能互补还是竞争替代?
关健:从我们的观察看,轮式与足式机器人在工业巡检中的关系,并非此消彼长,而是各有其独特适配区间。
四足机器人的优势非常直观:具备显著的越障能力,能适应崎岖、非结构化地形,尤其适用于存在台阶、碎石或植被的户外环境。它的短板也同样明显,比如续航时间有限,稳定性和负载能力相对较弱。
轮式底盘的优势在于能耗低、负载大、路径重复性高,在铺装良好的厂区地面,尤其是标准化工业车间和管廊中,表现非常稳定可靠。因此,在我们看来,一个基本的判断逻辑是:在人工铺装良好的厂区内,轮式机器人依然是主力;而在厂区之外,比如大型变电站外围、风电场、油气站等自然环境中,四足机器人更能发挥优势。
(实习生金萱楹对本文亦有贡献)
相关文章

新品首发前已拿下数亿元订单,智元机器人合伙人姚卯青:明年一季度交付落地
红星资本局10月16日消息,今日,智元机器人正式发布新一代工业级交互式具身作业机器人智元精灵G2。目前,精灵G2已获数亿元订单,并已开启首批商用交付。 精灵G2以工业标准打造,拥有多模态语音交互能力,...
“宇树比影石值钱,不会下1000亿”
宇树上科创板的传闻终于落地。 轰轰烈烈的具身智能热潮中,宇树无疑是第一梯队里的明珠。我了解到的信息是,宇树估值在120亿左右,此前一波老股交易估值会更高,而目前估值最高的一家是智元机器人,为150亿元...

理想汽车将关闭部分低效门店
资料图。 理想汽车将关闭部分低效门店 王琳 在2025年第三季度交出一份转型期承压答卷之后,理想汽车的破局行动正在全面提速。 据媒体报道,1月27日,理想汽车针对关闭门店的消息回应表示,今年会调整关...

宇树IPO,具身智能优胜劣汰的镜子
IPO获受理,宇树的财务状况首次公开。 作为最具代表性的具身智能企业,宇树的招股书不仅属于自己,也成为观察行业商业化进展、软硬件能力、技术路径的样本。 从商业化的角度看,自2024年公司开始实现盈利。...

在拉斯维加斯,我看到概念已死
终于没有人再喊“用AI颠覆XX了”。 在CES 2026的前两日,当我走过数百个展位后,最大感受的莫过于如此。 没有震耳欲聋的概念宣讲,没有围满人群的“颠覆性新品”发布台,甚至连展位背景板上的Slog...

宇树终于坐不住了
2025年开始,具身智能的热度从未掉下来。而当2025年刚过半,一家刚在年初登上春晚舞台的机器人公司,便率先启动了上市进程。 继一周前智元机器人传出拟21亿元收购一家A股上市公司后,宇树终于也坐不住了...
发表评论

 豫ICP备2024079567号-1